
开始记录
选择合适的记录模式,并在检查 GPS 后开始轨迹。紧凑的跟踪栏显示时长、距离、状态和可用的质量信息,同时避免不必要地遮挡地图。
ArxSilex MapTools
记录轨迹、检查高程剖面、使用地形并导出结果。
从开始到检查
记录独立于已打开的路线运行。状态、暂停和 GPS 质量保持可见,以便之后检查保存的轨迹。
选择合适的记录模式,并在检查 GPS 后开始轨迹。紧凑的跟踪栏显示时长、距离、状态和可用的质量信息,同时避免不必要地遮挡地图。
暂停会停止持续的位置请求,并作为独立轨迹段保留。之后可以继续同一记录,同时并行使用路线引导。
保存后检查时间、距离、轨迹段及可用的高程或质量数据。如果记录结束得太晚,可通过地图、点列表或时间选择最后一个有效点。建议保存修正副本;替换原始记录需要额外确认。之后的照片、笔记和音频仍保留在项目中。
轨迹修正
可精确清理已保存的记录,而无需将其转换为规划路线。
在清理已记录轨迹 → 移除点中,可直接在轨迹视图、范围滑块或完整点列表中选择一个内部原始点或连续区段。预览会显示将移除的走向和新的直接连接。
网络、被动和融合位置以及孤立的大幅往返跳跃会作为候选项显示。MapTools 绝不会自动删除这些点,决定权始终属于用户。
清理结果只会保存为新的修正副本。原始记录、时间戳、记录事件、活动边界、真实分段间隔和媒体均会保留。也支持没有起点和终点标记的旧轨迹;通用几何编辑器仍仅用于规划路线。
查看与分享
将规划路线和已记录轨迹制作成清晰的地图,搭配所需数据。保存为 PNG,无需额外应用即可使用。
总时间、不含暂停的时间和用户明确暂停的时间分别显示。平均速度和配速会说明时间基准;技术性 GPS 中断不会计为暂停。平滑最高速度会排除孤立的位置跳变。
包含地图和数据的摘要以及已有的路线海拔剖面可在 Free 中使用。已记录轨迹的海拔剖面和 PNG 导出属于 Pro。背景可选择带署名的 OSM 或无底图;不会导出 Google 以及使用权限不明的地图源。独立的海拔剖面 PDF 功能保持可用。
路线显示距离、预计总时间和移动时间、规划速度、休息及海拔剖面,并注明时间模型:徒步模型考虑坡度,其他模型采用恒定速度。轨迹显示有记录依据的实际时间;缺失的时间或休息不会被填为零。结束路线导航不能代替轨迹记录。
可选择完整轨迹、裁去两端或仅数据。裁切距离可调,轨迹线、数据和剖面统一对应保留的路段。轨迹过短时不会自动退回完整轨迹。裁切时不显示槽位中的其他内容,原始记录保持不变。裁切并不保证匿名。
地图在左、数据在右,地图在上、数据在下,或将地图和数据分别保存为两张 PNG,均不含标题区。细轨迹线以及带轴标签、主网格和辅助网格的海拔剖面便于阅读。数据位于地图外。两张图片也可以单独导出。
在固定画框内平移、缩放和旋转地图,选择正北朝上或适配轨迹。栅格地图文字会随地图一起旋转。可选数据、配速、日期、剖面、颜色、线宽及明亮/暖色风格,并保留上次设置。网页尺寸为 2000 px,大图为 3000 px;地图质量取决于来源。可选择保存位置,或为两张图片选择文件夹。支持的槽位内容可选,省略的项目会具体列出。
自适应时间预测
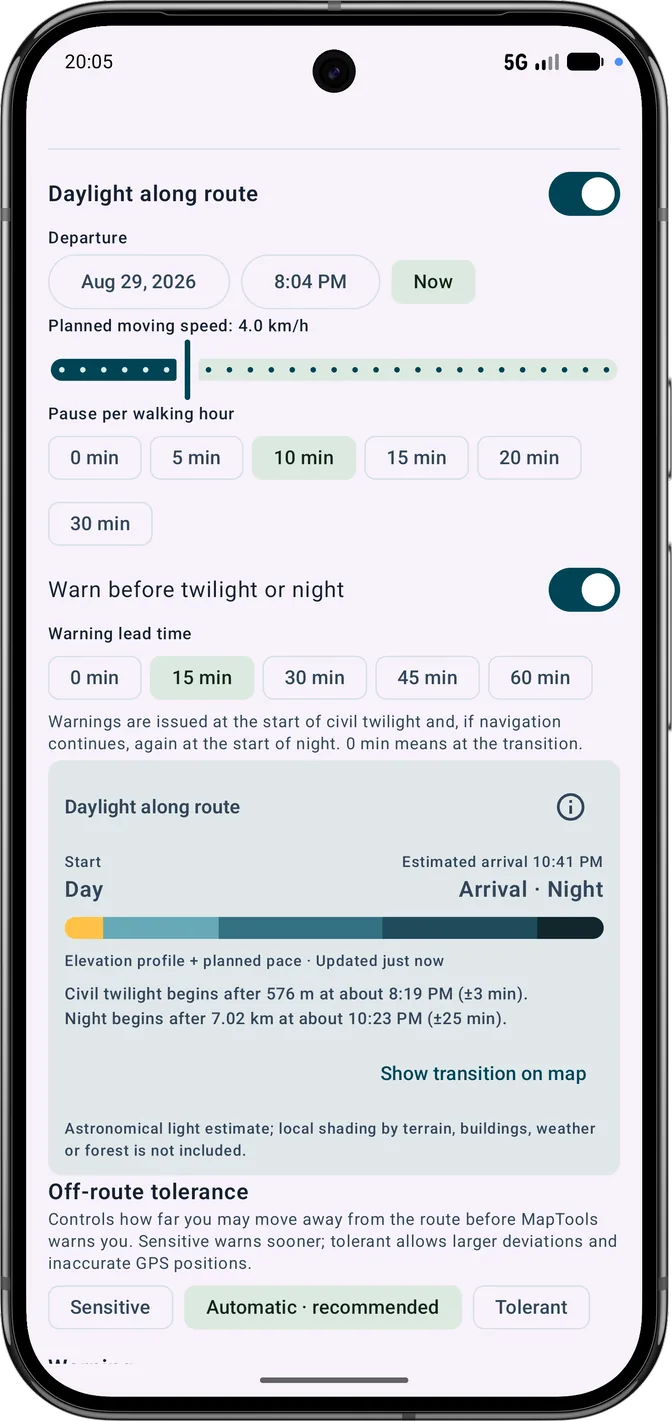
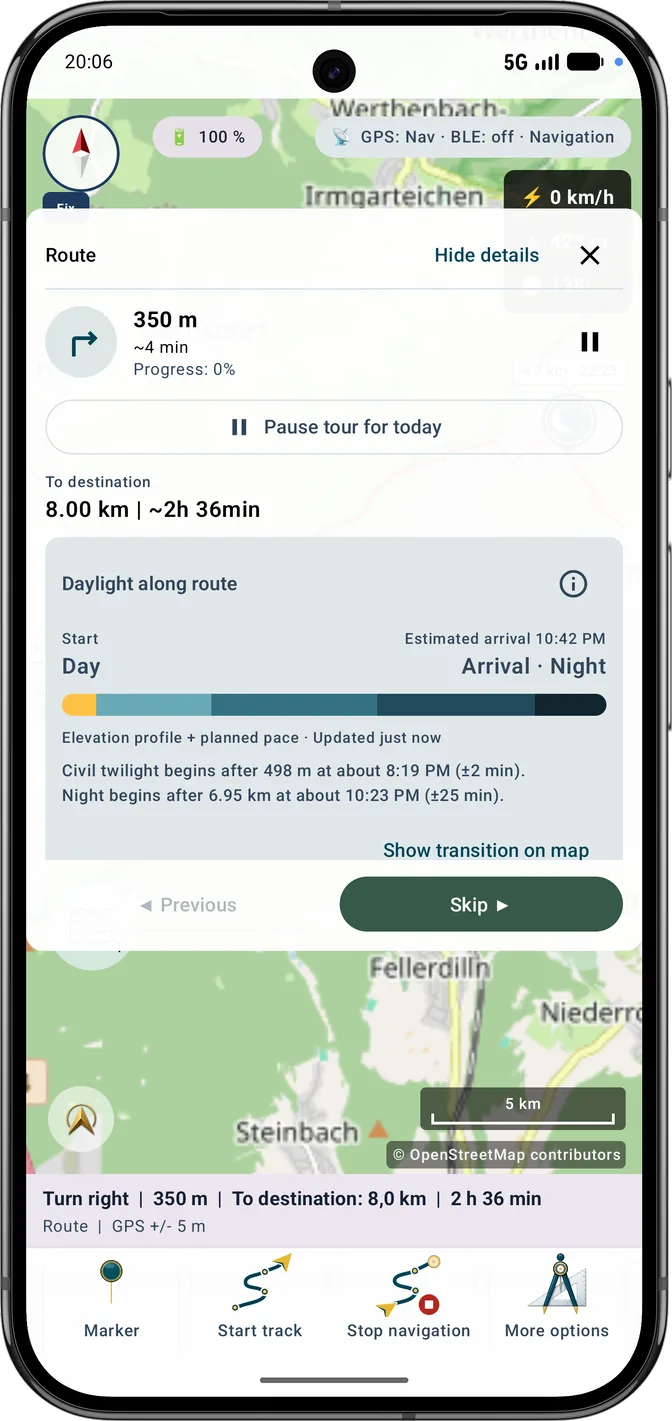
应用把路线、计划速度、休息和可用高程数据组合成一条时间线。徒步过程中,它可以谨慎地适应实际达到的速度。
首次预测使用路线规划中的速度和休息。徒步配置会按路段应用可用高程;没有高程数据的路段继续使用计划速度。所选路线开始时只准备一次高程剖面,并在该次导航期间从缓存中重复使用。
在至少5分钟且300米的可靠移动后,预测可纳入个人速度。它采用最近20分钟或2公里的数据,不学习停留、不准确的GPS定位和偏离路线的路段。
完整预测通常约每15分钟或走过相应路线距离后更新。明显的速度变化、临近光照转换、设置变化或较长休息可提前触发更新。警告检查独立进行。
应用会显示计算依据、校准状态、更新时间和±规划范围。这是定向辅助,并非保证的到达时间。山地、建筑、天气或森林造成的局部遮挡不会建模。
正确理解路线光照
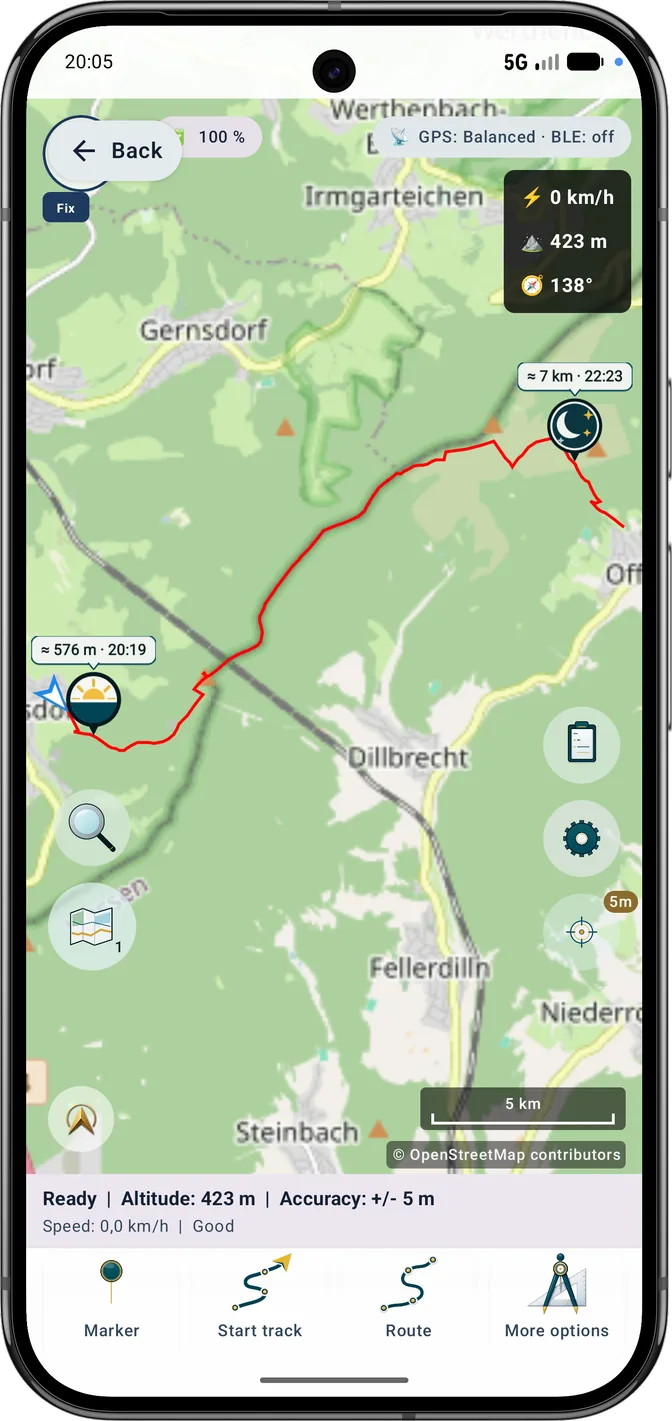
截图中的标记属于天文日光预报。可选地形分析的彩色路段会另行显示各路线位置的直射阳光是否被高程模型遮挡。
“≈ 53.1 km · 07:14”表示大约到达的路线距离和当地时间。黄色地平线上方的向上箭头表示变亮:民用曙光结束并进入日光。下方尖端标出路线位置。该符号本身并不保证有直射阳光。
金色表示直射阳光,蓝灰色表示地形阴影,深蓝色表示太阳在地平线以下,中性灰色表示覆盖未知。距离、时长、数据源、网格间距和覆盖率用于说明近似结果。
启用的高程数据必须覆盖路线以及太阳方向上可能造成遮挡的地形。缺失覆盖会保持未知,绝不会报告为有阳光。最多 32 个采样点且每点地形范围最多 10 km,以限制负载和精度;建筑、树木和森林仅在合适 DSM 中存在时计入。
结合日照的路线规划
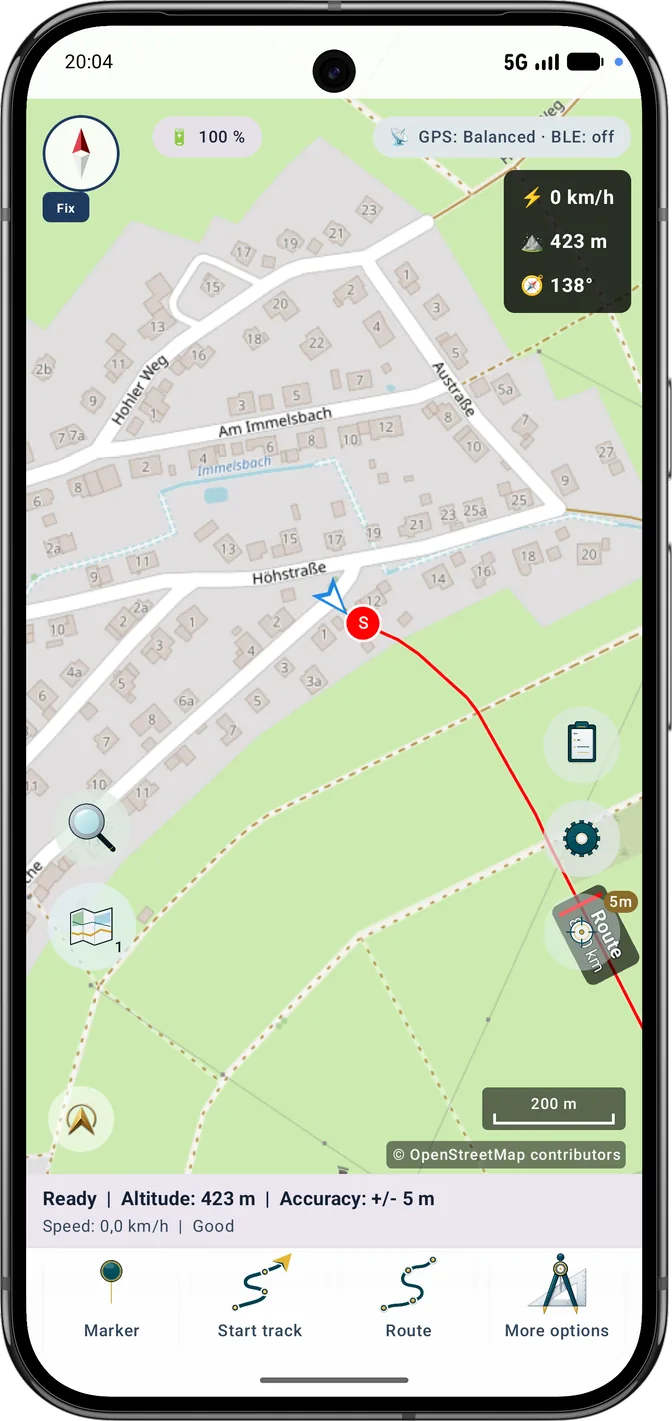
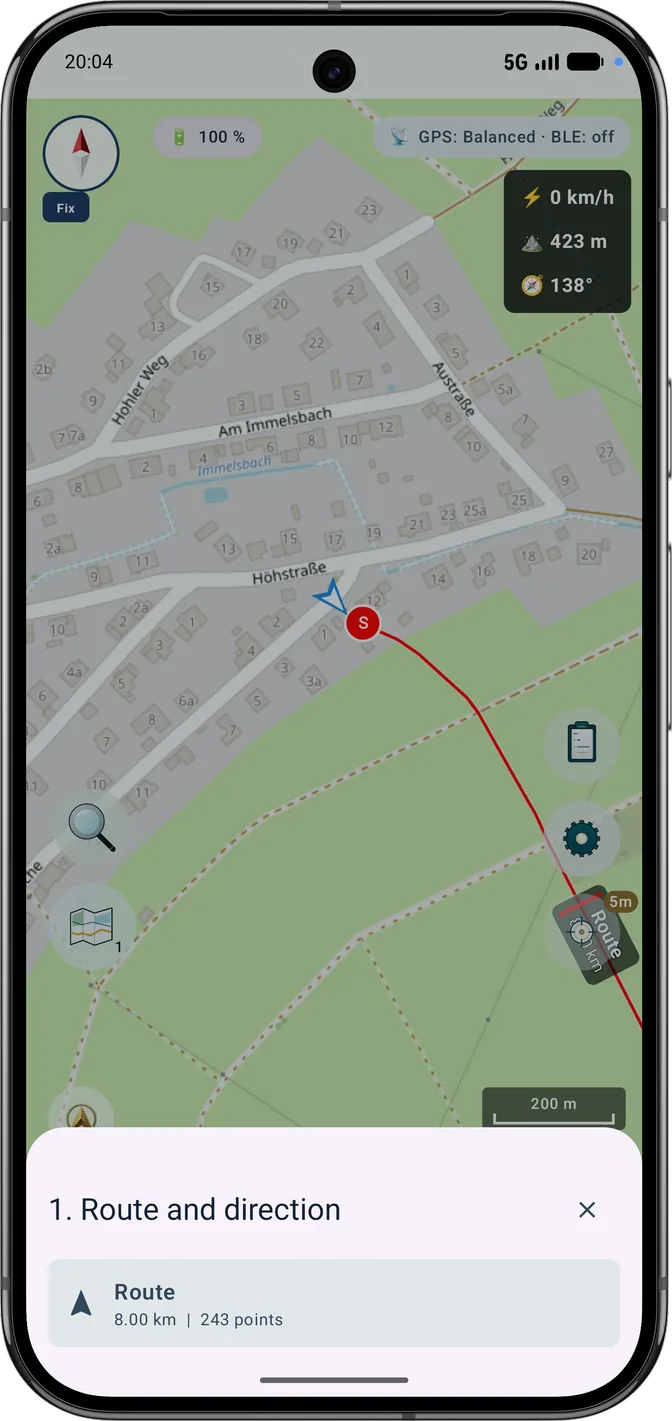
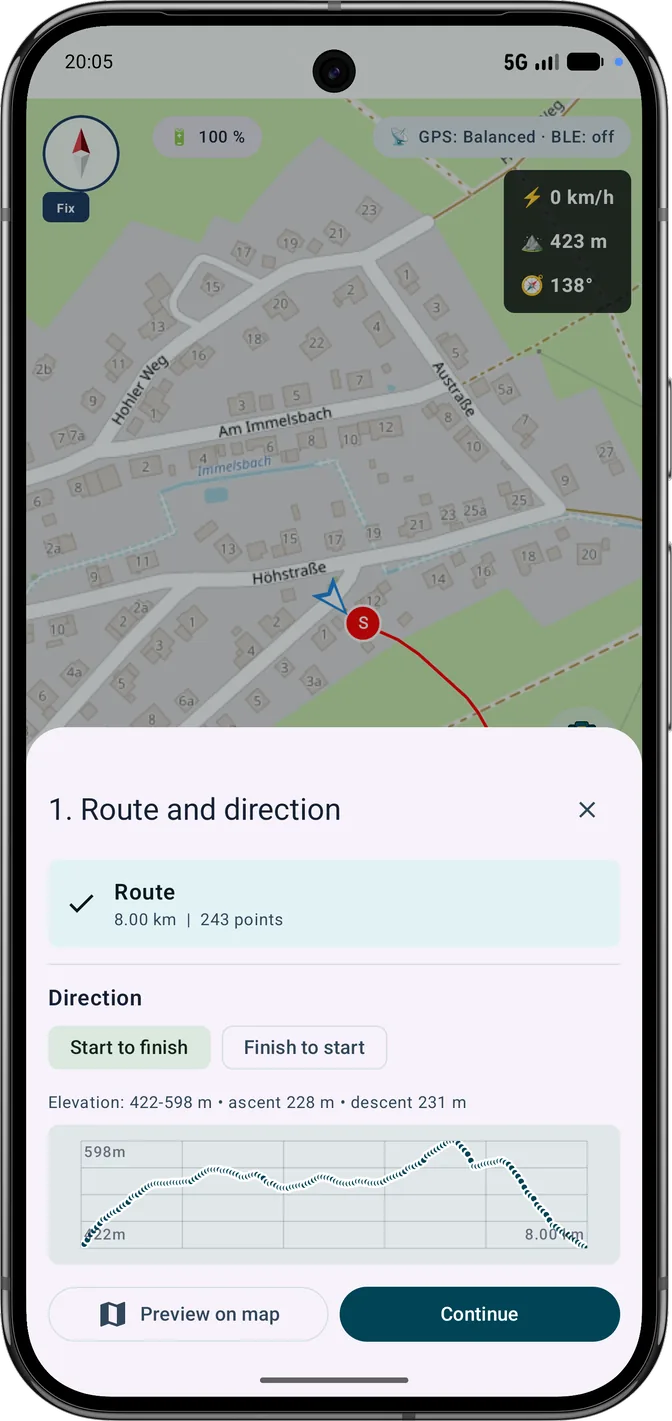
六张截图展示徒步配置的完整流程:打开路线操作,选择路线,检查方向和高程,根据速度和休息调整预测,在地图上查看转换点,然后开始导航。
记录质量
轨迹记录将地图定位与设备内置 GNSS 分开。可疑定位序列会在严格限制内检查;确认的接收中断在显示、统计、导航以及各类导出中保持为独立分段。
实时和最终上升/下降使用相同的距离与分段配置文件滤波。低可信高程和未解决的空白不会产生虚假累计爬升;变化中的实时数值以 ≈ 标记。