
測定精度を確認する
既知の基準点でスマートフォンやRTK受信機を確認します。公式データを入手し、NTRIPを設定し、実際の標識上で測定して結果を比較します。
元の受信機記録を保持しながら、NMEA 診断を保存するか、後処理用の RINEX 観測ファイルを端末内で作成します。
設定 → 端末とセンサー → GNSS 受信機 → GNSS 記録
受信機を接続して GNSS 記録を開きます。点名と既知のアンテナ情報を入力します。アンテナ高は測定点からアンテナ基準点(ARP)までの鉛直距離で、海抜高度ではありません。不明な値は空欄にします。
NMEA だけでは RINEX を作れません。LG290P では接続前に受信機自身の RTCM 観測と航法データを要求し、観測が届くことを確認します。SAPOS 補正はアンテナの生観測ではありません。
記録を開始し、終了時は通常の手順で停止して完了状態を確認します。1 記録の USB 入力上限は 512 MiB です。中断した記録は処理前に確認してください。
ドロップダウンで 3.02、3.04、3.05、2.11 を選びます。既定の 3.02 は NavIC を含みません。3.04 と 3.05 は、利用可能な NavIC 観測を含められます。2.11 は GPS と GLONASS のみを出力し、信号の区別が失われます。
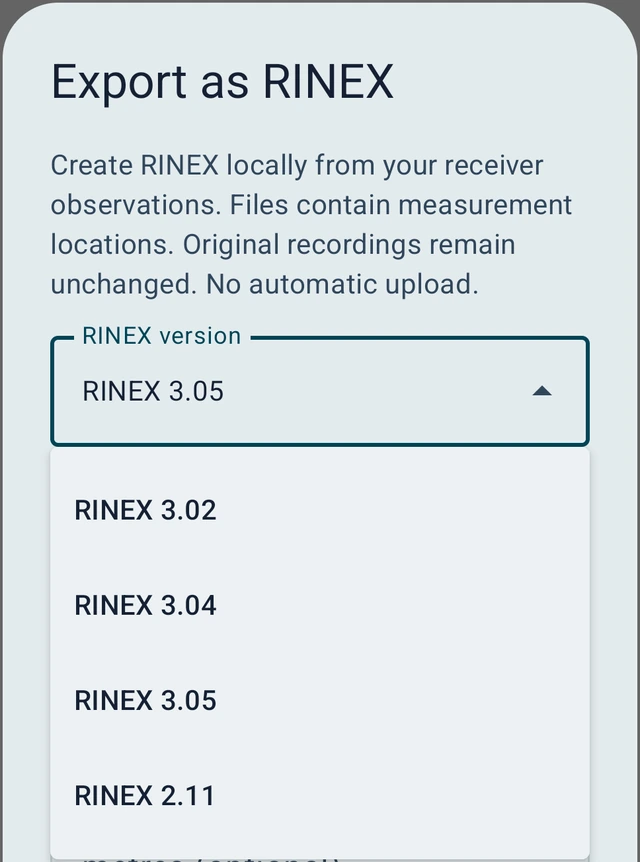
受信機の観測を含む完了済みの記録を開き、RINEX としてエクスポートを選びます。 バージョンを選択し、測点とアンテナ情報を確認してファイルを作成します。 エポックと警告を確認します。 ドロップダウンで形式を選択 → 保存 → 保存先を選択。 変換は端末内で行われ、自動アップロードはありません。
ヘッダーには、取得できた場合に概略位置、既知の受信機ファームウェア、一定の観測間隔が含まれます。不明なアンテナ情報は明示され、ヘッダーのゼロ値は仮の値の場合があります。アンテナ高は生の観測値から差し引かれません。3.05 で取得できない追加の GLONASS 航法フィールドには、規格で定められた不明値を使用します。
GNSS 記録 ZIP には manifest.json、receiver.usb、receiver.nmea、receiver.rtcm3 が入ります。NMEA を含みます。生観測を出力していなければ受信機の RTCM ファイルは空の場合があります。
観測データ ZIP: 観測データのみ。RINEX パッケージ: 航法データとレポートも含みます。完全なパッケージ: 元の NMEA、RTCM、USB ファイルも含みます。 .rnx と .obs の観測内容は同一で、拡張子だけが異なります。観測のみをアップロードする場合は、サービスが受け付ける単独ファイルまたは観測 ZIP を使用してください。 航法ファイルは利用可能な場合に含まれます。
*.rnx*.obsreceiver.rnxreceiver.rnx, receiver.nav / receiver.gnav, export-report.jsonreceiver.rnx, receiver.nav / receiver.gnav, export-report.json, source/manifest.json, source/receiver.usb, source/receiver.nmea, source/receiver.rtcm3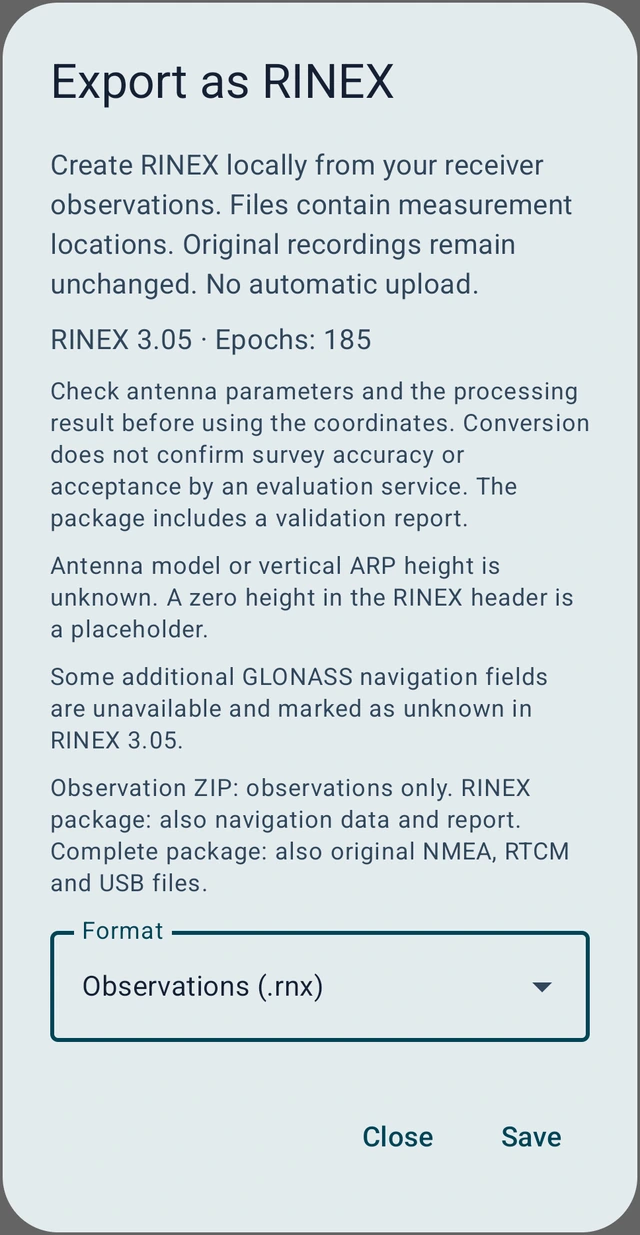
アンテナ型式、ARP 高、航法データ、出力レポートを確認します。RINEX 3.02 では NavIC を省略し、航法データ不足は処理を制限する場合があります。変換成功はサービスの受理や測量精度を保証しません。提出前に必要時間、形式、登録、料金を提供元に確認してください。
記録はプロジェクトのバックアップとは別なので、個別にエクスポートします。ファイルには測定位置が含まれます。原本を保管し、必要なファイルだけを意図した相手と共有してください。
既知の基準点でスマートフォンやRTK受信機を確認します。公式データを入手し、NTRIPを設定し、実際の標識上で測定して結果を比較します。